Onderzoekscheck
Zo weten we dit
Bekijk de methode, beperkingen en oorspronkelijke bron achter dit verhaal.
Volledige onderzoekscheck 9 onderdelen
- Onderzoeksopzet
- Gecontroleerde autonome laboratoriumvluchten met tactiele obstakeldetectie
- Steekproef of materiaal
- Minidrone van 44,1 gram met twee lichte kunstsnorharen
- Vakblad of publicatie
- Nature Communications
- Onderzoeksinstelling
- Faculteit Luchtvaart- en Ruimtevaarttechniek, TU Delft
- Financiering
- Nederlandse Organisatie voor Wetenschappelijk Onderzoek (NWO)
- Belangenverklaring
- Geen concurrerende belangen gemeld; Bitcraze gaf vroege toegang tot een prototype van het droneplatform
Belangrijkste beperking
Betrouwbaarheid buiten het laboratorium en prestaties in rommelige, wisselende omgevingen zijn niet aangetoond
Wat dit niet bewijst
De studie bewijst niet dat de drone een verkrijgbaar product is of al in zoek- en reddingsoperaties kan worden ingezet
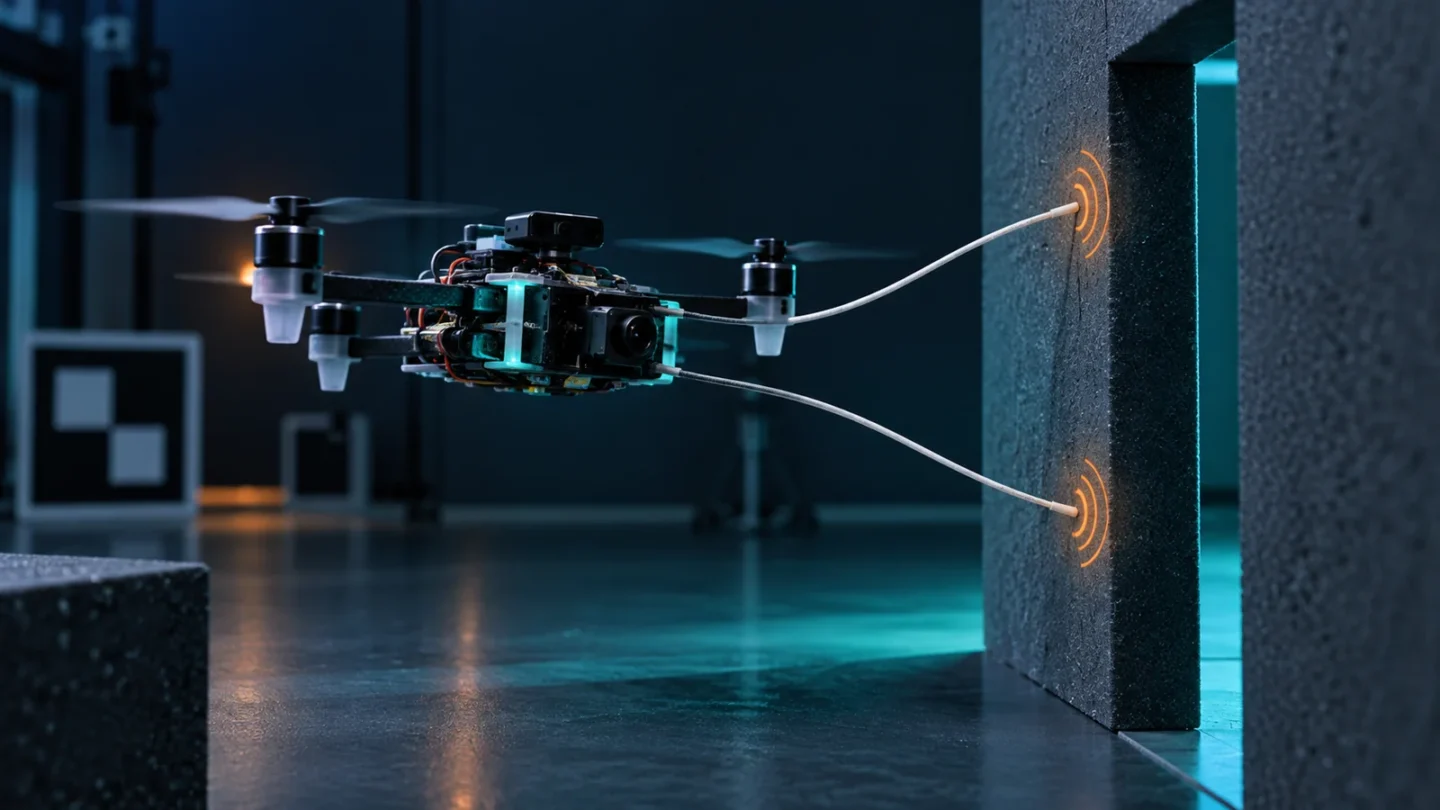
Een transparante wand kan voor een camera lastig zichtbaar zijn. Een kleine drone van de TU Delft gebruikt daarom ook tastzin: met twee kunstsnorharen voelt hij muren en andere oppervlakken. Het toestel weegt 44,1 gram. De peer-reviewed studie verscheen op 18 september 2026 in Nature Communications.
De sensor bestaat uit flexibele snorharen met luchtdruksensoren aan de basis en weegt samen 3,2 gram. Wanneer een snorhaar een oppervlak raakt en buigt, verandert de gemeten druk. Een klein algoritme aan boord schat daaruit hoe diep het contact is en aan welke kant het obstakel zich bevindt.
Voor zeer kleine drones telt ieder grammetje. Camera’s, laserscanners en krachtige computers voegen relatief veel gewicht en energieverbruik toe. Een tastzintuig kan bovendien informatie leveren over doorzichtig glas of over een oppervlak dat in het donker slecht zichtbaar is.
Tien vluchten tussen transparante wanden
De onderzoekers lieten de drone in een onbekende proefopstelling met drie transparante wanden vliegen. In vijf afzonderlijke vluchten vermeed het toestel de obstakels en bereikte het zijn doel. Een tweede opstelling met anders gerichte wanden werd eveneens vijf keer doorlopen; ook daar bereikte de drone telkens het doel.
De tastalgoritmen namen 34 kilobyte geheugen in beslag op een microcontroller met 192 kilobyte werkgeheugen. Dat laat zien dat de verwerking op zeer beperkte hardware kan draaien. Voor de besturing en inschatting van de eigen beweging gebruikte het systeem daarnaast optische informatie; de snorharen leverden de informatie over contact met obstakels en oppervlakken.
Een laboratoriumprototype, geen reddingsdrone
Het onderzoek toont een werkend laboratoriumprototype. Het bewijst nog niet dat de drone betrouwbaar opereert in rook, stof, harde wind of een ingestort gebouw. Zoek- en reddingswerk is daarom een mogelijke toepassing voor later, geen aangetoonde inzetmogelijkheid van dit systeem.
De techniek is ook niet als consumentenproduct aangekondigd. Er zijn geen officiële prijs, introductiedatum of gebruiksinstructies voor Nederlandse gebruikers. De praktische-consumenteninformatie die bij een uitgebracht apparaat hoort, is hier dus niet van toepassing.
De Nederlandse relevantie is direct: alle drie de auteurs zijn verbonden aan de faculteit Luchtvaart- en Ruimtevaarttechniek van de TU Delft. Het werk kreeg financiering van de Nederlandse Organisatie voor Wetenschappelijk Onderzoek (NWO). De auteurs melden geen concurrerende belangen; zij bedanken dronefabrikant Bitcraze voor vroege toegang tot een prototype van het gebruikte droneplatform.
Aanvullende bron
Nederlandse context
Wat betekent dit voor Nederland?
De onderzoekers werken bij de faculteit Luchtvaart- en Ruimtevaarttechniek van de TU Delft; het onderzoek kreeg steun van NWO.
Transparantie
Updates en correcties
Inhoudelijke update: Nieuwe peer-reviewed robotica-studie, gepubliceerd op 18 september 2026
Zie je een fout of ontbreekt er context? Bekijk hoe we corrigeren.